PUBLIC PROTOTYPE · BUILDING IN THE OPEN

QINGLE INTELLIGENCE / TOWARDS PHYSICAL AGI

让科学智能体
真正进入实验现场。

清乐智能正在构建面向科学实验的 Physical AI 基础设施,让智能体能够在安全边界内理解、调用并学习真实设备。
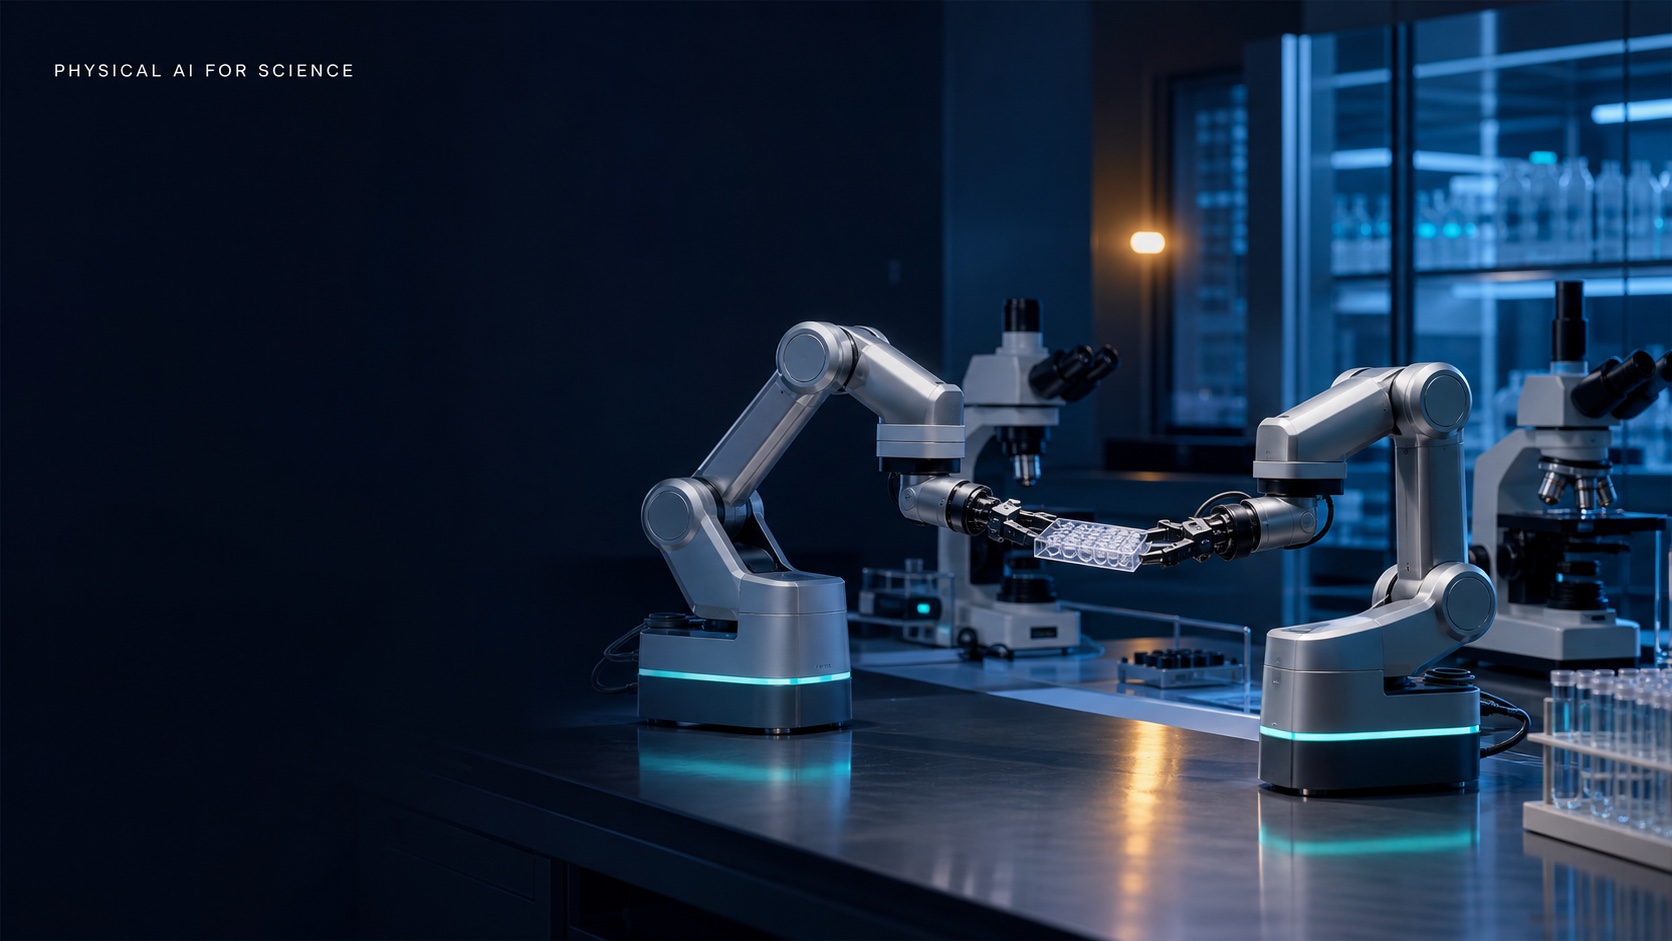
QINGLE / PHYSICAL-AI-LAB / WORKCELL-01
REFERENCE SYSTEM
两台机械臂在科学实验室中协同操作透明样品盘
MISSIONObserve → Reason → Act → Verify
CONTROL MODESIMULATION FIRST
REFERENCE STACK
MHS Hardware semantics DSH Agent harness MCP Tool protocol LR LeRobot RB reBot
01 / OUR THESIS

下一代 AGI 不只理解世界,
也必须在世界中学习。

科学是 Physical AI 最严格、也最有价值的训练场:每一次行动都产生真实结果,每一个结果都可以被验证。

PHYSICAL LEARNING LOOP01
REAL-WORLD
FEEDBACK
发现
  1. 01观察OBSERVE
  2. 02推理REASON
  3. 03行动ACT
  4. 04验证VERIFY
CORE INSIGHT02

实验不是 AI 的终点,
而是下一轮学习的起点。

把机器人、仪器与实验反馈接入同一个可观测闭环。

NON-NEGOTIABLE03

安全不是补丁,
而是系统边界。

动作验证、权限控制、状态回读、人工接管与紧急停止从第一天进入架构。

02 / REFERENCE ARCHITECTURE

把模型能力,收敛为可信的物理行动。

模型负责理解与推理,Harness 负责任务编排,硬件契约描述能力边界,Driver 对每一次动作做最终安全检查。

AGENT-TO-HARDWARE CONTROL PLANE VERSION / REFERENCE-0.1
01 / INTENT科学目标

Natural-language task

02 / ORCHESTRATEDeepSeek Harness

Plan · Route · Recover

03 / CONTRACTHardware Contract

Discover · Describe · Control

04 / GUARDRAILSafety Driver

Validate · Clamp · Stop

05 / EXECUTELeRobot + reBot

Sim first · Real opt-in

Structured tool calls Auditable state Human takeover Replaceable adapters
03 / OPEN HARDWARE AGENT LAB

先让最小闭环可靠运行,
再连接更多真实设备。

公开参考项目已经覆盖设备发现、状态读取、安全移动与紧急停止。所有真实动作默认关闭,先在模拟环境中验证完整链路。

rebot-mhs-lab — simulation
$ uv run mcp dev server.py

[discovery] 2 devices available
  ├─ lerobot-arm  READY / SIM
  └─ rebot-arm    READY / SIM

agent › inspect the workcell, then move to home

tool robot.get_state({ device_id: "rebot-arm" })
tool robot.move_joints({
       device_id: "rebot-arm",
       positions: [0, -0.4, 0.8, 0, 0.4, 0]
     })

✓ policy validated
✓ motion completed in simulation
REFERENCE DEVICES02LeRobot / reBot
MCP TOOLS05Discover to stop
AUTOMATED TESTS10Current baseline
DEFAULT REAL MOTION0 Explicit opt-in required
PUBLIC REPOSITORYxychendave/open-hardware-agent-lab 查看代码、文档与路线图
04 / PHYSICAL AI FOR SCIENCE

不止让机器人完成动作,
而是让实验系统获得学习能力。

01
⌁

自主实验

从假设生成到设备执行,让智能体在受控边界内完成实验循环。

02
◫

材料发现

连接样品制备、表征与反馈,加速候选材料的搜索与验证。

03
⌬

具身数据

记录动作、观测与结果,把每次操作沉淀为可训练的数据。

04
◎

远程协作

让研究者、智能体与实验设备跨空间协同,并保留人工接管。

BUILD THE PHYSICAL FUTURE

和我们一起,把科学智能
带进真实世界。

我们希望认识机器人、智能体、实验自动化领域的同行,以及相信 Physical AI for Science 的长期伙伴。

命令已复制